NVIDIA Omniverse và Agentic AI: Chuyển Hóa Ý Tưởng Thành Ứng Dụng Mô Phỏng Vật Lý Thực Chiến
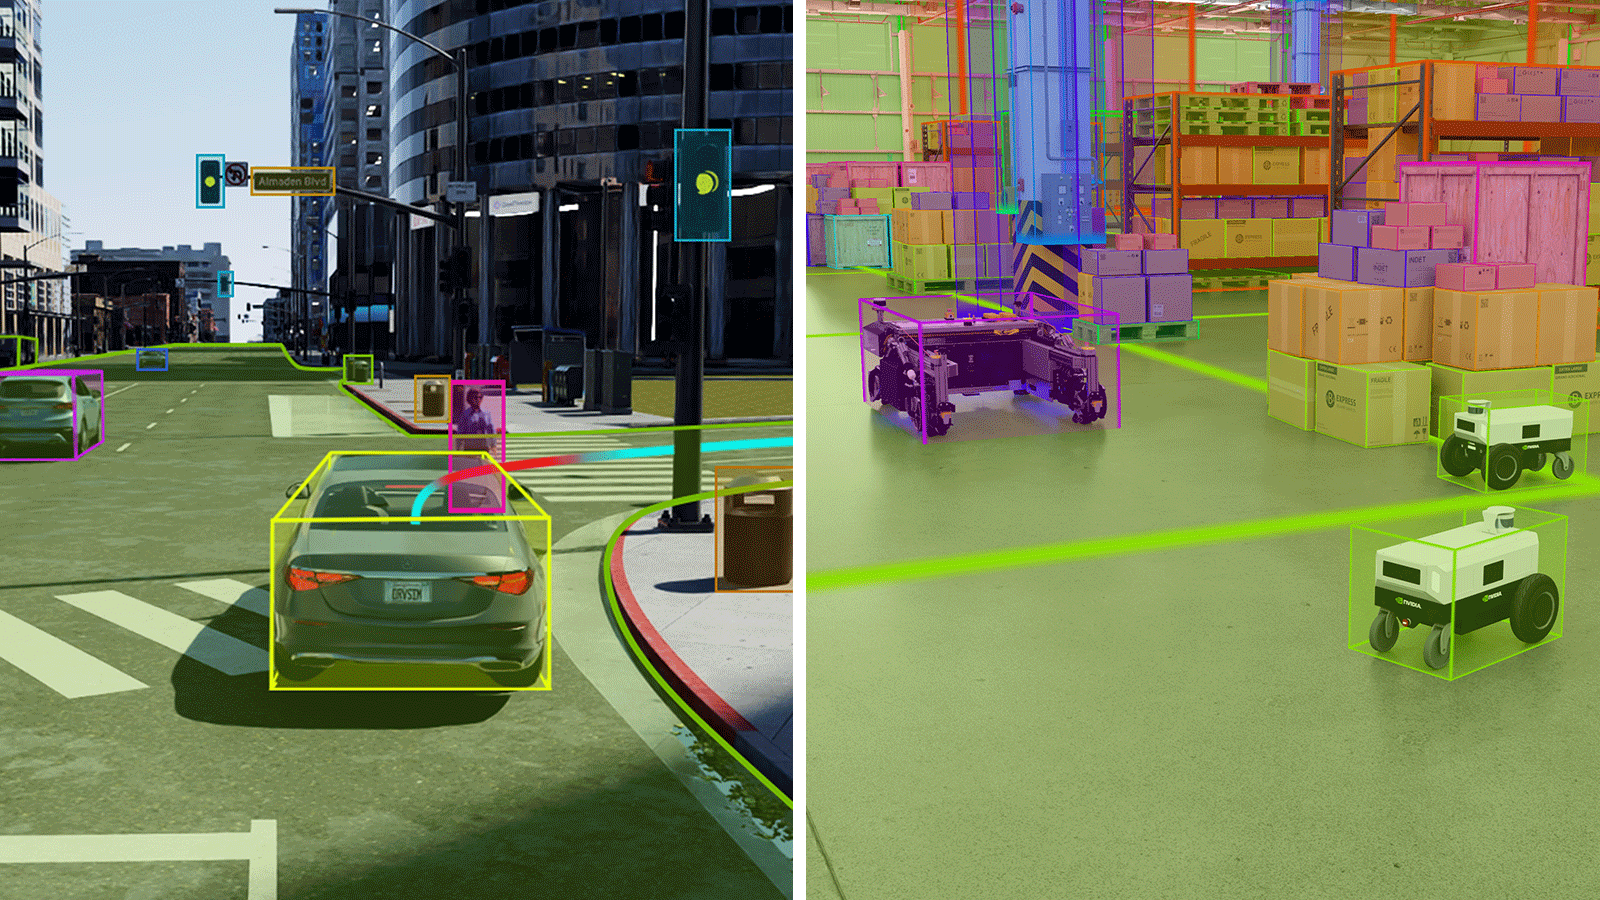
Việc hiện thực hóa một ý tưởng mô phỏng thành ứng dụng hoạt động hoàn chỉnh luôn đòi hỏi quy trình kỹ thuật phức tạp, từ lắp ráp tài nguyên 3D, thiết lập thuộc tính vật lý, kết xuất đồ họa cho đến kiểm thử từng kịch bản để đảm bảo môi trường ảo vận hành đúng với thực tế. Khi thực hiện hoàn toàn thủ công, quá trình này tiêu tốn nhiều thời gian và nguồn lực kỹ thuật, làm chậm chu kỳ thử nghiệm các phương án thiết kế hoặc điều tra sự cố vận hành.
Để tháo gỡ nút thắt này, các nhà phát triển đang kết hợp những mô hình AI tiên tiến (Frontier AI Models) dưới dạng hệ thống Agentic AI với bộ thư viện NVIDIA Omniverse. Trong quy trình mới, kỹ sư điều phối các AI Agent thông qua câu lệnh ngôn ngữ tự nhiên kết hợp bộ kỹ năng chuyên biệt và giao thức kết nối công cụ Model Context Protocol (MCP). Các mô hình tiêu biểu như GPT-6 Astra, GPT-6 Sol hay Claude Code vận hành trên nền tảng Claude Opus 5.5 và Claude Fable 5 đảm nhận việc tổng hợp dữ liệu, lắp ráp bối cảnh và tạo mã điều khiển, trong khi kỹ sư giữ vai trò kiểm tra trực quan, đánh giá sai số và định hướng tinh chỉnh.
Nền tảng công nghệ đứng sau quy trình này là hệ sinh thái thư viện NVIDIA Omniverse xây dựng trên chuẩn dữ liệu mở OpenUSD, cung cấp năng lực tính toán vật lý, đồ họa và mô phỏng cảm biến tăng tốc bởi GPU:
-
Hệ sinh thái thư viện lõi chuyên biệt: NVIDIA Omniverse phân tách rõ ràng từng chức năng kỹ thuật thông qua các thư viện như ovstage quản lý và chia sẻ trạng thái bối cảnh OpenUSD, ovrtx thực hiện kết xuất đồ họa thời gian thực và mô phỏng cảm biến RTX, ovphysx cùng ovnewton đảm nhiệm tính toán vật lý tăng tốc GPU, ovxr hỗ trợ môi trường thực tế ảo (VR), ovstream truyền phát hình ảnh trực tiếp tới trình duyệt và ovui xây dựng giao diện tương tác người dùng.
-
Kho tài nguyên chuẩn hóa SimReady Central Library: Được công bố tại sự kiện GTC Berlin, thư viện mở này cung cấp hơn 2.000 tài nguyên 3D chuẩn OpenUSD từ các nhà sản xuất thiết bị và đối tác phát triển. Mỗi mô hình đều được tích hợp sẵn thuộc tính vật lý và cấu hình va chạm chuẩn xác, giúp AI Agent nhanh chóng lắp ráp các kịch bản mô phỏng robot hoặc bản sao số nhà máy mà không cần dựng hình hay thiết lập thông số cơ học lại từ đầu.
-
Kiểm chứng trải nghiệm thực tế kết hợp tự động hóa: Dù AI Agent có thể tự động hóa phần lớn khâu dựng cảnh và kiểm thử, các dữ liệu kết xuất cùng nhật ký hệ thống vẫn được phản hồi ngược lại cho kỹ sư rà soát trực tiếp. Sự kết hợp giữa tốc độ xử lý của Agentic AI và kinh nghiệm đánh giá của con người giúp rút ngắn đáng kể thời gian từ bản phác thảo ý tưởng đến ứng dụng mô phỏng hoàn chỉnh.
Ứng Dụng Trong Bản Sao Số Nhà Máy, Hạ Tầng Công Nghiệp và Vận Hành Thiết Bị
Trong lĩnh vực công nghiệp nặng và quản lý hạ tầng quy mô lớn, mọi sai sót trong bố trí mặt bằng hoặc thay đổi chế độ vận hành thiết bị đều kéo theo chi phí khắc phục đắt đỏ. Việc kết hợp Agentic AI với nền tảng NVIDIA Omniverse cho phép các đội ngũ kỹ thuật chuyển đổi dữ liệu thiết kế hiện hữu thành bản sao số tương tác, từ đó kiểm chứng phương án thi công và đánh giá rủi ro vận hành ngay trên môi trường ảo:
-
Bản sao số cơ sở vật chất công nghiệp của Falkor: Nền tảng Falkor Surface do công ty Falkor thuộc tập đoàn KONGSBERG phát triển cho phép khách hàng chuyển đổi dữ liệu thiết kế hỗ trợ máy tính Computer-Aided Design (CAD) cùng hồ sơ kỹ thuật thành bản sao số quy mô toàn nhà máy thông qua mô hình GPT-6 Astra. Vận hành trên các thư viện NVIDIA Omniverse kết hợp GPU NVIDIA RTX PRO 6000 Server Edition trên nền tảng Microsoft Azure, các AI Agent của hệ thống có khả năng đọc hiểu tài liệu kỹ thuật chuyên sâu, quan hệ không gian và quy luật vật lý thực tế. Nhờ đó, kỹ sư có thể lập kế hoạch, kiểm tra khoảng hở lắp đặt thiết bị trên một khung nhìn dùng chung và thử nghiệm quy trình trước khi di chuyển tới hiện trường, giúp giảm thiểu đáng kể sự chậm trễ và sai sót thi công.
-
Tái tạo mô hình nhà kho có thể chỉnh sửa từ dữ liệu quét hiện trường: Khi quy hoạch tự động hóa kho vận, hệ thống kệ chứa và máy móc hiện hữu thường che khuất kết cấu kiến trúc trong các bản quét thực địa. Để giải quyết vấn đề này, David Wehr thuộc đội ngũ công nghệ mô phỏng của NVIDIA đã điều phối Astra kết hợp các công cụ chuyển đổi từ thực tế sang mô phỏng real-to-sim để dựng lại khung tòa nhà tách biệt hoàn toàn khỏi vật thể bên trong. AI Agent tự động phân tích ảnh toàn cảnh panorama, tái tạo hình học công trình và căn chỉnh khớp với dữ liệu đo đám mây điểm (Point-cloud), sau đó lưu trữ trên chuẩn OpenUSD và kết xuất qua ovrtx để kỹ sư tự do bổ sung hoặc sắp xếp lại dây chuyền tự động hóa trước khi cải tạo vật lý.
-
Mô phỏng phân tích kịch bản giả định (What-if Analysis) cho tua-bin khí công nghiệp: Nhằm giúp kỹ sư dự đoán chính xác phản ứng của thiết bị trước khi thay đổi thông số vận hành, Pradeep Kaushik thuộc nhóm quan hệ nhà phát triển NVIDIA Omniverse đã hướng dẫn Astra xây dựng ứng dụng mô phỏng tổ hợp tua-bin khí và máy phát điện. AI Agent tích hợp công cụ tính toán nhiệt hóa học Cantera cùng thư viện động lực học thiết bị SciPy, ánh xạ kết quả giải thuật lên chuyển động cánh quạt rotor và các dải màu hiển thị nhiệt độ, áp suất, vận tốc dòng chảy trên mô hình 3D. Thông qua các thư viện ovstage, ovrtx và ovstream, người dùng có thể điều chỉnh phụ tải, nhiệt độ môi trường, thành phần nhiên liệu và chạy sáu quy trình kiểm thử sự cố như biến thiên tải, kẹt van nhiên liệu hoặc lỗi cảm biến khí xả trực tiếp trên trình duyệt.
-
Đưa mô hình Trạm Vũ trụ Quốc tế (ISS) lên trình duyệt tương tác thời gian thực: Giám đốc kỹ thuật Nic Johns đã sử dụng câu lệnh ngôn ngữ tự nhiên để chỉ đạo Astra tổng hợp kho dữ liệu của NASA thành mô hình OpenUSD hoàn chỉnh của Trạm Vũ trụ Quốc tế tích hợp dữ liệu đo lường từ xa (Telemetry) trực tiếp. Quy trình kết hợp phần mềm Blender để chuẩn bị tài nguyên cùng thư viện ovrtx kết xuất đồ họa, ovstage quản lý trạng thái vận hành và ovstream truyền phát toàn bộ mô hình 3D kèm thông số hoạt động lên trình duyệt web, cho phép điều chỉnh linh hoạt góc nhìn và điều kiện ánh sáng chỉ qua các câu lệnh tiếp nối.
Tăng Tốc Mô Phỏng Robot, Học Tăng Cường và Tự Động Hóa Kho Vận
Trong phát triển robot công nghiệp và tự động hóa kho vận, việc kiểm thử trực tiếp thuật toán điều khiển trên phần cứng thật tiềm ẩn nhiều rủi ro va chạm cơ khí và tiêu tốn chi phí vận hành. Thông qua sự kết hợp giữa Agentic AI, nền tảng NVIDIA Isaac và bộ thư viện NVIDIA Omniverse, các kỹ sư có thể tự động hóa khâu chuyển đổi dữ liệu thiết kế, thiết lập đặc tính vật lý và chạy hàng trăm kịch bản huấn luyện song song trước khi triển khai ngoài thực tế:
-
Mô phỏng thao tác gắp thả và chuyển đổi dữ liệu CAD sang chuẩn SimReady: Hai kỹ sư Dillon Bailey và Rishabh Chadha của NVIDIA đã sử dụng tài nguyên 3D từ thư viện SimReady Central cùng nền tảng NVIDIA Isaac Sim để xây dựng kịch bản mô phỏng robot gắp và di chuyển lon nước. Bằng cách chỉ đạo AI Agent trang bị mô hình GPT-6 Sol và bộ kỹ năng Isaac Sim, hệ thống tự động lắp ráp bối cảnh, tạo mã điều khiển thao tác gắp thả (Pick-and-Place) và kiểm tra chuyển động khớp nối, lực tiếp xúc cũng như độ bám của tay gắp. Ở quy trình chuẩn hóa thiết bị, nhóm phát triển cũng hướng dẫn Astra chuyển đổi tệp CAD của robot ABB Robotics YuMi sang định dạng OpenUSD, cấu hình khớp nối, vùng va chạm đạt chuẩn SimReady Foundation và hoàn thành bốn chu kỳ gắp thả khối lập phương trên Isaac Sim. Tương tự, công cụ Onshape SimReady Publisher của PTC cho phép startup robot Sensori đưa trực tiếp mô hình robot Yuri kèm đầy đủ thông số hình học và khớp nối vào Isaac Sim để đánh giá các thay đổi thiết kế mà không cần dựng lại mô hình mô phỏng từ đầu.
-
Kiểm thử tháo dỡ cơ khí và học tăng cường đi dây cáp mềm: Để kiểm chứng khả năng tiếp cận chi tiết của công cụ trước khi triển khai dây chuyền tháo lắp tự động, giám đốc sản phẩm cấp cao Jens Jebens đã điều phối Astra thiết kế hệ thống treo ô tô trên PTC Onshape và cấu hình trong Isaac Sim, từ đó tinh chỉnh thiết kế cờ lê chuyên dụng dựa trên phản hồi mô phỏng để tháo rời thành công bu-lông hệ thống treo. Trong bài toán lắp ráp điện tử đòi hỏi độ chính xác cao, quản lý tiếp thị kỹ thuật robot Oyindamola Omotuyi đã sử dụng Astra kết hợp NVIDIA Isaac Lab, động cơ vật lý Newton Physics Engine, đồ họa Omniverse và tay gắp Robotiq để huấn luyện thuật toán học tăng cường điều khiển dây cáp mềm, kết hợp phản hồi vị trí và hướng nhằm cắm chính xác đầu nối USB-C vào cổng kết nối.
-
Mở rộng quy mô mô phỏng bệnh viện: Nhà phát triển AI Maziyar Panahi đã sử dụng Claude Code trên nền tảng Claude Opus 5.5 để lắp ráp khoa hồi sức tích cực từ 13 tài nguyên bệnh viện NVIDIA SimReady có tích hợp sẵn thông số vật lý Newton, sau đó kiểm thử thuật toán giữ thăng bằng của robot Microduck. Nhờ tách biệt tác vụ mô phỏng khỏi kết xuất đồ họa và thiết lập nội thất làm vật thể va chạm tĩnh, toàn bộ kịch bản mở rộng lên tới 256 phòng bệnh chạy đồng thời trên duy nhất một GPU NVIDIA RTX PRO 6000, ghi nhận 766 trên 768 robot Microduck đứng vững sau 14 giây mô phỏng với tổng thời gian AI Agent thực hiện chỉ khoảng hai giờ.
-
Kiểm thử sức tải kho vận: Ở quy mô kho vận công nghiệp, kỹ sư trưởng Bhavik Sanganee đã dùng Astra xây dựng hệ thống mô phỏng sức tải gồm 80 băng tải, 40 cánh tay robot và 800 thùng hàng. Nhờ chạy đồng thời tính toán vật lý, kết xuất hình ảnh và xử lý video, hệ thống duy trì ổn định tốc độ 30 khung hình mỗi giây ở độ phân giải Full HD suốt hai phút kiểm thử với 640 lượt xếp thùng thành công, đồng thời khoanh vùng chính xác điểm nghẽn ở luồng xử lý vật lý và điều khiển khi nhân đôi quy mô kịch bản.
-
Huấn luyện vận động và xây dựng trình mô phỏng kho vận cho robot hình người: Trong dự án thử nghiệm Robo Olympics, lãnh đạo kỹ thuật và sản phẩm NVIDIA Omniverse Tae Kim đã dùng video thể thao kết hợp câu lệnh ngôn ngữ tự nhiên để chỉ đạo Astra phát triển bộ điều khiển cho robot hình người (Humanoid) Unitree G1. Nhờ động cơ vật lý Newton kết hợp khung tính toán nguồn mở NVIDIA Warp và kết xuất ovrtx, robot đạt tỷ lệ vượt chướng ngại vật thành công 64 trên 100 lần thử nghiệm mô phỏng, cung cấp dữ liệu thực nghiệm để tinh chỉnh nhịp độ chuyển động. Bên cạnh đó, quản lý sản phẩm Frank DeLise cũng sử dụng Astra để kết nối thư viện ovphysx, ovstage, ovrtx, ovui cùng chuẩn simready-foundation, tự động sinh mã ứng dụng tạo nên trình mô phỏng kho vận tương tác hỗ trợ cả góc nhìn thứ nhất và thứ ba cho robot hình người.
Kiểm Thử Xe Tự Hành, Xác Thực Cảm Biến và Sáng Tạo Nội Dung 3D Tương Tác
Không dừng lại ở bản sao số nhà máy và robot công nghiệp, sự kết hợp giữa Agentic AI và thư viện NVIDIA Omniverse còn mở rộng sang lĩnh vực phát triển xe tự hành, xác thực cảm biến thực địa và quy trình sáng tạo nội dung 3D tương tác. Nhờ khả năng tự động hóa khâu dựng bối cảnh, đối chiếu dữ liệu đo lường và kết nối đa công cụ đồ họa, các AI Agent giúp rút ngắn đáng kể chu kỳ kiểm thử các kịch bản phức tạp:
-
Môi trường kiểm thử xe tự hành đầu cuối Zero to Alpamayo: Doyub Kim, quản lý thuộc nhóm công nghệ mô phỏng tại NVIDIA, đã yêu cầu Astra xây dựng Zero to Alpamayo, một môi trường mô phỏng có thể tái sử dụng dựa trên tuyến phố Market tại San Francisco. AI Agent tự động lập bản đồ quy trình, sau đó kết nối tuần tự các khâu tạo tài nguyên, điều phối giao thông, mô phỏng cảm biến Omniverse RTX và mô hình lái tự hành Alpamayo, đồng thời kiểm tra từng bước tích hợp. Nguyên mẫu này đóng vai trò nền tảng kiểm thử giúp đối chiếu hiệu năng giữa các mô hình và truy vết tác động của từng thay đổi về bối cảnh hoặc cảm biến đến hành vi điều khiển. Trong một thử nghiệm tách biệt sử dụng mô hình Cosmos3-Nano, nhóm phát triển còn biến đổi điều kiện thời tiết và ánh sáng trên video mô phỏng đã ghi hình để đánh giá phản ứng của hệ thống lái tự hành trước cùng một kịch bản giao thông.
-
Tự động hiệu chỉnh bản sao số từ sai số cảm biến thực tế: Để đảm bảo các cảm biến mô phỏng phản ánh sát dữ liệu thu thập ngoài thực địa, Ashley Reid thuộc nhóm xác thực cảm biến RTX tại NVIDIA đã điều phối các AI Agent vận hành trên Astra và Claude Fable 5 đối chiếu dữ liệu xuất ra từ camera ovrtx và LiDAR thô với dữ liệu ghi hình thực tế. Trong khoảng ba ngày làm việc theo quy trình lặp liên tục, các AI Agent tự động đo lường độ sai lệch, khởi tạo mới hai bản sao số từ đầu và cải thiện hai bản sao số hiện có. Mọi tinh chỉnh về vật thể còn thiếu, cấu trúc hình học và chất liệu bề mặt đều được nghiệm thu dựa trên các chỉ số đánh giá chuyên biệt của camera và LiDAR.
-
Xây dựng ứng dụng VR điều khiển bằng giọng nói với tài nguyên SimReady: Nhà phát triển cộng đồng NVIDIA Omniverse Michael Wagner đã chỉ đạo GPT-6 Astra sử dụng phần mềm Blender để dựng mô hình phòng nghiên cứu từ hai hình ảnh tham chiếu, cân bằng giữa chất lượng hiển thị và hiệu năng vận hành trong môi trường VR. Sau đó, anh tiếp tục dùng Claude Code làm việc trong khoảng tám giờ để lập trình ứng dụng cho phép tìm kiếm tài nguyên SimReady Central bằng giọng nói và tương tác trực tiếp trong không gian thực tế ảo, hoàn thiện toàn bộ dự án chỉ trong một dịp cuối tuần trên máy trạm NVIDIA RTX 6000 Ada cùng kính Meta Quest 3. Ứng dụng vận hành đồng bộ trên các thư viện ovstage, ovrtx, ovxr và ovphysx, sau đó được phát triển thêm phiên bản thứ hai tích hợp ovnewton để so sánh các bộ giải vật lý. Khi phát hiện hiện tượng vật thể bị rung lắc lúc cầm nắm trong kính VR mà bài kiểm thử tự động bỏ sót, Wagner đã mô tả triệu chứng để AI Agent cập nhật tần suất điều khiển cầm nắm theo từng khung hình, khắc phục triệt để lỗi tương tác.
-
Tích hợp Agentic AI vào quy trình đồ họa kỹ thuật và tái tạo không gian thực nghiệm: Trong lĩnh vực đồ họa kỹ thuật, nghệ sĩ kỹ thuật cấp cao Nick Scarcella thuộc nhóm NVIDIA BondLab đã điều phối các AI Agent dùng Claude, Astra và Opus kết hợp thư viện CUDA, Isaac Sim, SideFX Houdini thông qua công cụ MCP cùng thư viện ovrtx để tái tạo thiết bị tổng hợp âm thanh di động OP-1 sang chuẩn OpenUSD từ ảnh sản phẩm và tài liệu hướng dẫn, cũng như tạo chuỗi hình ảnh trực quan hóa chuyển động bàn tay robot mang tên Echos. Ở mảng tái tạo không gian thực địa, Chirag Majithia thuộc nhóm ứng dụng kỹ thuật Isaac của NVIDIA đã hướng dẫn Astra chuyển đổi dữ liệu ghi hình từ camera stereo thành một studio OpenUSD có thể chỉnh sửa được. Quy trình kết hợp PyCuSFM, FoundationStereo và nvblox để tái tạo hình học 3D, sau đó dùng tài nguyên từ Blender cùng USD Content Agents để thiết lập đặc tính chuyển động và kiểm thử va chạm đóng mở cửa, ngăn kéo trên Isaac Sim.
Sự kết hợp giữa Agentic AI tiên tiến với chuẩn dữ liệu mở OpenUSD, kho tài nguyên SimReady Central Library và hệ sinh thái thư viện NVIDIA Omniverse đang tái định hình cách thức xây dựng các ứng dụng mô phỏng vật lý và bản sao số công nghiệp. Thay vì tốn nhiều tháng lắp ráp thủ công từng mô hình 3D hay thiết lập tham số cơ học rời rạc, các đội ngũ kỹ thuật giờ đây có thể điều phối AI Agent bằng ngôn ngữ tự nhiên để chuyển đổi dữ liệu CAD, quét hiện trường và thông số cảm biến thành những môi trường ảo có độ chính xác vật lý cao. Từ tối ưu hóa mặt bằng nhà máy, vận hành thiết bị năng lượng, huấn luyện hàng trăm robot song song trên Isaac Sim và Isaac Lab cho đến xác thực xe tự hành hay phát triển ứng dụng VR tương tác, quy trình đồng bộ này giúp doanh nghiệp kiểm chứng mọi quyết định kỹ thuật trước khi đầu tư thiết bị ngoài thực địa.
Giá trị cốt lõi của công nghệ mô phỏng không nằm ở việc dựng nên những khung hình 3D bắt mắt, mà ở năng lực kiểm chứng chính xác hành vi vật lý và tối ưu phương án vận hành trước khi doanh nghiệp đầu tư hạ tầng thực tế.
-
Doanh nghiệp của bạn có đang tìm kiếm giải pháp xây dựng bản sao số nhà máy, tối ưu hóa quy hoạch tự động hóa kho vận hoặc rút ngắn chu kỳ kiểm thử robot bằng mô phỏng vật lý tăng tốc GPU?
-
Đội ngũ kỹ thuật của đơn vị bạn đang cần tư vấn lựa chọn cấu hình máy trạm và máy chủ GPU NVIDIA RTX PRO chuyên biệt để vận hành mượt mà nền tảng NVIDIA Omniverse, Isaac Sim và các quy trình Agentic AI?
Hãy liên hệ ngay với đội ngũ chuyên gia hạ tầng tại Nhất Tiến Chung để được tư vấn chuyên sâu, định cỡ kiến trúc phần cứng và đồng hành triển khai giải pháp mô phỏng NVIDIA Omniverse tối ưu nhất cho doanh nghiệp của bạn.